

Với mục tiêu không ngừng nâng cao hiệu suất động cơ, rôto rãnh kín đang dần được các nhà sản xuất động cơ công nhận.động cơ không đồng bộ ba phaHiện tượng mất năng lượng do rung xung xảy ra khi quay do sự tồn tại của các rãnh răng stato và rôto. Nếu rôto sử dụng rãnh kín, khe hở không khí hiệu dụng sẽ bị rút ngắn, và sự dao động của từ trường khe hở không khí sẽ bị suy yếu, do đó làm giảm điện thế từ kích thích và giảm tổn thất từ trường hài, giúp cải thiện hiệu suất động cơ.
Hướng vòm củađộng cơ cảm ứng 3 phaĐây là một thông số quan trọng của rôto rãnh kín. Khi loại rãnh rôto giống nhau, việc lựa chọn chiều cao vòm khác nhau sẽ có ảnh hưởng khác nhau đến hiệu suất động cơ. Việc kiểm tra tính đồng nhất của rôto rãnh kín rất khó khăn vì không có khấc, dễ dẫn đến vấn đề răng cưa ẩn và làm tăng các yếu tố không thể kiểm soát.
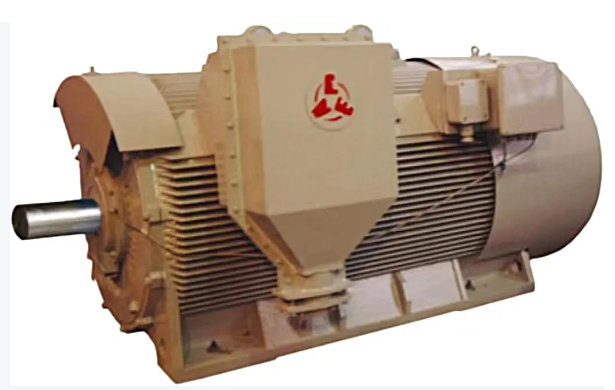
Việc sử dụng rãnh kín rôto không chỉ làm giảm tổn hao điện môi và tổn hao sắt của động cơ, mà còn làm tăng điện kháng rò rỉ của rôto, dẫn đến giảm hệ số công suất, tăng dòng điện tải stato và tăng tổn hao stato. Mômen khởi động và dòng điện khởi động giảm, tỷ lệ trượt tăng. Do đó, khi sử dụng rãnh kín, cần phải xem xét đồng thời sự thay đổi của các thông số hiệu suất để tối ưu hóa hiệu suất tổng thể của động cơ.
Động cơ cảm ứngĐộng cơ cảm ứng là loại động cơ hoạt động dựa trên hiện tượng cảm ứng điện từ giữa các rôto để tạo ra dòng điện trong rôto, từ đó chuyển đổi năng lượng thành điện cơ. Stato của động cơ cảm ứng gồm ba phần: lõi stato, cuộn dây stato và khung. Rôto gồm lõi rôto, cuộn dây rôto và trục quay. Lõi rôto cũng là một phần của mạch từ chính, thường được cấu tạo từ các tấm thép silic dày 0,5mm xếp chồng lên nhau, lõi được cố định trên trục quay hoặc giá đỡ rôto. Toàn bộ rôto có hình trụ.
Cuộn dây rôto được chia thành hai loại: loại lồng sóc và loại quấn. Trong điều kiện bình thường, tốc độ quay của rôto động cơ cảm ứng luôn thấp hơn hoặc cao hơn một chút so với tốc độ quay của từ trường (tốc độ đồng bộ), vì vậy động cơ cảm ứng còn được gọi là “động cơ không đồng bộ”. Khi tải của động cơ cảm ứng thay đổi, tốc độ và hệ số trượt của rôto sẽ thay đổi tương ứng, do đó sức điện động, dòng điện và mômen điện từ trong dây dẫn rôto sẽ thay đổi tương ứng để đáp ứng nhu cầu của tải. Theo hệ số trượt dương và âm và kích thước, động cơ cảm ứng có ba trạng thái hoạt động: động cơ, máy phát điện và phanh điện từ.
Thời gian đăng bài: 29/09/2024